2016年8月20日 星期六

{SP Racing F3 EVO 四軸 8520 空心杯馬達無人機 2 of #} 小四軸無人機 DIY 套件中的 8520 馬達與機架安裝說明影片

網頁最後修改時間:2016/08/20 

下面的網頁內容主要是以影片來重點講解 ,"SP Racing F3 EVO 四軸 8520 空心杯馬達無人機 DIY 套件" (下面簡稱 無人機) 中的機架與 8520 空心杯馬達如何做安裝,最後利用機會也簡單說明一下螺旋槳與飛控板在安裝要注意的點。完整的 DIY 套件組裝與飛控軟體調整的說明,請參考賣場所提供的組裝說明文件。

2016年8月15日 星期一

{SP Racing F3 EVO 四軸 8520 空心杯馬達無人機 1 of #} 預設 PID 自穩與飛行(翻滾)測試

網頁最後修改時間:2016/12/03

作為穿越機 (無人機) 遙控新手,實在經不起每一次飛行的小失誤;輕者擦傷,重者炸機損壞,每一次都是心痛與不捨,修理的時候都是淚眼汪汪 ...~~~ $_$~~~...。因此飛行速度不快、相同的飛控設置與 (PID) 參數調整、同樣的操作手感、(比穿越機) 耐摔的練習機,就能夠快速達到無痛接手的效果 !

相關套件近期 (應該下星期) 就會推出,搭載以開源 SP Racing F3 EVO (下面簡稱 SPRF3EVOX4B/S;B:大四軸, S:小四軸) 為硬體參考架構 (特別加入對於空心杯馬達支援) 的四軸飛控板,以驅動方式分為:直接驅動和減速驅動兩種機型架構,都是使用 8500 空心杯馬達,分別使用 75mm 與 4.5 吋螺旋漿。

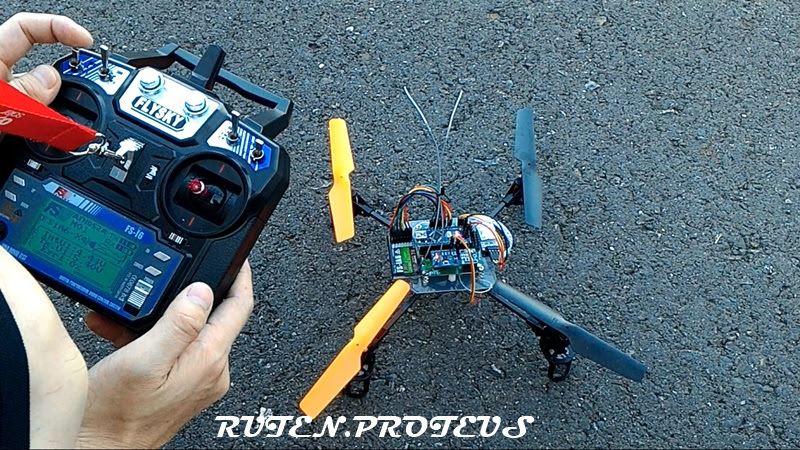
因為之前沒用過 SP Racing F3 的飛控板,所以從開始動手作到完成軟體方面的設置後,就是一連串的試飛、實際飛行...等一連串的測試。下面的影片剪接多個影片為一個並加上字幕,各位在看下面影片時,重點是要去注意飛行時的穩定性以及操控性的表現,不要琢磨與評論遙控技術 !

2016年6月24日 星期五

{ EP8266 WiFi 控制小車 } [ 3/3 ] - 小車路試

網頁最後修改時間:2022/03/17 


兩輪小車的驅動與控制網路上應該有不少的資料可以參考 ? 既然如此,又寫一次有什麼不同之處 ?

WiFi 控制在網路上應該也有很多不少的資料可以參考 ? 既然如此,有什麼不同之處 ?

解釋如下:

  • ESP8266 + 直流馬達驅動板 + 兩輪小車 = WiFi控制小車
    ESP8266 做為主控制器,負責 WiFi 通訊以及馬達的驅動
  • 可以同時控制小車的行進速度與轉向
    不是停下來原地旋轉轉向,而是一邊前進/後退,一邊轉向,像是開車一樣。
  • 適用任何可以實現 TCP / UDP 協議的裝置進行小車的遠端控制
    不局限於手機,只有設備有 WiFi 且可以使用 TCP / UDP 協議,就可以與小車進行通訊並且控制小車。
    網頁說明使用 Andorid 手機 APP 自製 GUI 介面控制小車的所有動作。

這一篇網頁基本上是 WiFi 小車說明的最後一篇。進入這一篇網頁之前,請先搞定小車組裝與電路佈線等工作,再準備一支 Android 手機,就可以開始了!


{ EP8266 WiFi 控制小車 } [ 2/3 ] - 電路佈線與馬達轉向測試

網頁最後修改時間:2022/03/17


兩輪小車的驅動與控制網路上應該有不少的資料可以參考 ? 既然如此,又寫一次有什麼不同之處 ?

WiFi 控制在網路上應該也有很多不少的資料可以參考 ? 既然如此,有什麼不同之處 ?

解釋如下:

  • ESP8266 + 直流馬達驅動板 + 兩輪小車 = WiFi控制小車
    ESP8266 做為主控制器,負責 WiFi 通訊以及馬達的驅動
  • 可以同時控制小車的行進速度與轉向
    不是停下來原地旋轉轉向,而是一邊前進/後退,一邊轉向,像是開車一樣。
  • 適用任何可以實現 TCP / UDP 協議的裝置進行小車的遠端控制
    不局限於手機,只有設備有 WiFi 且可以使用 TCP / UDP 協議,就可以與小車進行通訊並且控制小車。
    網頁說明使用 Andorid 手機 APP 自製 GUI 介面控制小車的所有動作。

這網頁是 ESP8266 WiFi 控制小車的電路佈線與馬達轉向測試的說明,初步確認佈線的電路與馬達轉向沒問題之後,再進入真正的 ESP8266 控制小車的程式碼撰寫。


2016年6月23日 星期四

{ EP8266 WiFi 控制小車 } [ 1/3 ] - 智能避障循跡小車底盤構件組裝建議說明

網頁最後修改時間:2022/03/17


這個網頁是用來說明兩輪智能小車底盤與直流減速馬達的組裝建議,彌補賣場說明不足之處。
2016年6月11日 星期六

2016年6月7日 星期二

{2} 自製四軸無人機 - PID 調整後的飛行測試

網頁最後修改時間:2016/08/15 

自做好四軸無人機之後,除了練習熟手之外,就是想辦法了解 PID 參數的調整方法。

在 "{1} 自製四軸無人機 - {使用預設PID} 飛行測試" 中的飛行測試影片,在未調整任何參數之前操作上還算順手,只是就是覺得怪怪的 ! 感覺在操作上動作不是很順,飛機操作不會很靈敏,但是只要遙控器一點動作(像手機操作一樣) 無人機翻滾與俯仰的動作就會很大,而且拉回時會偏移,拉不太回來 !

造成這結果的因素很多,例如:減速齒輪組轉動的摩擦力、螺旋槳的攻角角度、四軸無人機的重心偏移、機架組裝 ... 等。即便差距很小,但是當動作的時候這些些微的變化就會被放大,影響無人機的操作。

解決這問題的方式很多,但是對於 MWC Nano 來說,就是去調整無人機的 PID 參數。無人機的每個軸 (ROLL (翻滾), PITCH (俯仰), YAW(偏擺)) 與飛行模式 ( ALT (定高), LEVEL (自穩)) ... 等,使用到的都要調整與測試,直到動作符合你 (妳) 的操作習慣。調整出來的 PID 參數會被使用到四顆無人機空心杯馬達的調速上面,讓四軸無人機的操作更加符合使用者的操作習慣。

如果想要了解或是剛好要去調整 PID,可以繼續往下看 ! 在接下來的網頁中,我會用影片來說明這台四軸無人機調整 PID 參數的過程,以及提供幾個資料與影片來幫助你 (妳) 更好上手;最後應用這幾個調整好的 PID 參數做飛行測試。

最後使用我以前做的一台兩輪平衡車,經由直接調整上面三個分別代表 P、I 和 D 三個參數的可變電阻,直接在影片調整這三個參數讓兩輪平衡車從無法站立的情況到可以獨力完成站立,以實際例子驗證所說的調整方式。

在這篇網頁中,你 (妳) 不需要了解 PID 後面的數學公式,但是一定要了解 P、I 和 D 個別參數調整之後對於無人機的影響,瞭了 ! 就會容易許多。

2016年5月28日 星期六

{1} 自製四軸無人機 - {使用預設PID} 飛行測試

網頁最後修改時間:2016/08/15 

經過一段時間的資料研讀、電路測試、機架製作、韌體測試、飛行測試,從小四軸一直到現在的大螺旋槳四軸機架,終於 !!! Finally !!!! 完成了 !

~~~ ^_^ ~~~ 喜樂交加中 !!!

一直以來就很想玩無人機,終於抓到空檔停下來專心做這一件事,直到無人機組裝並完成初步飛行測試,開始整理這段時間手邊的資料準備寫部落格。

因為還在規畫整個撰寫的流程,只差撰寫好上傳而已,所以先上傳初步測試結果的影片讓有興趣入門玩多軸無人機的參考一下。

若是想真正入門,除了自己動手做一台別無他法 ! 因為所有的東西 (韌體、零件組裝) 都是互相牽扯,不僅影響到感測器的校正也影響最終飛行的穩定度,牽一髮而動全身 ! 在開始計劃自己做一台之前,先看看這篇部落格的影片,以及接下來關於自製四軸無人機的系列文章。

2016年5月15日 星期日

2.8 吋 (400x240) 電阻式觸模液晶螢幕函式庫版本更新 - 修正 Arduino Mega 2560 支援的問題與範例使用說明

網頁最後修改時間:2016/06/24 

原先函式庫 (V1.0.0) 是針對 Arduino UNO 改寫,並將觸摸以及液晶螢幕功能全部整合在同一函式庫資料夾裡面。由於 Arduino Mega2560 在液晶螢幕板子上的接腳雖然與 Arduino UNO 相同,但是實際上第二功能卻是不同的,因此需要再對函式庫進行改寫以符合兩種板子使用的情形。

新的函式庫 (V1.1.0) 已經與賣場所提供的四個範例程式測試過了,只有讀取記憶卡顯示圖面那個城市需要做小部修改之外,其他值接就可使用在 Arduino UNO 和 Arduino Mega2560 板子 ( 其他板子也可以,但同樣的要確認腳位與功能);測試結果與相關注意事項就在接下來的說明中。